BE-IIS-HPP-CAN-FD-SIC
Ein isoliertes CAN-FD-HAT++ für Raspberry-Pi-Systeme mit robuster, schneller CAN-Kommunikation.
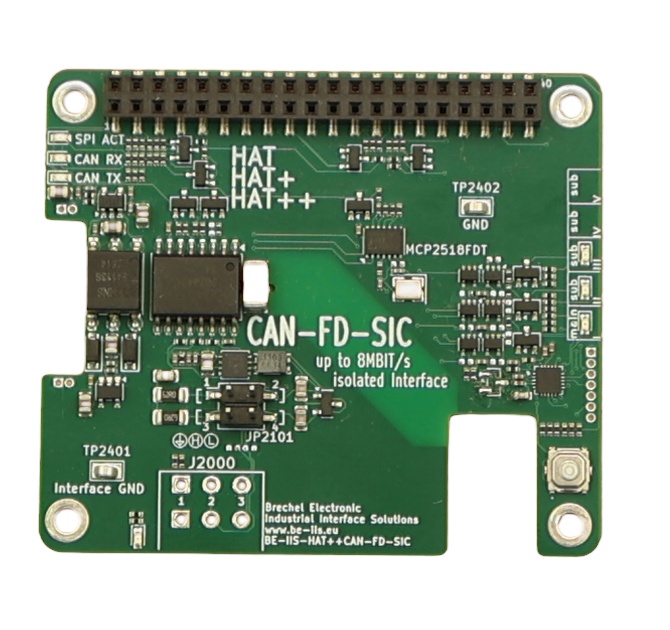
Überblick
Das BE-IIS-HPP-CAN-FD-SIC bietet eine galvanisch getrennte CAN-FD-Schnittstelle mit Signal Improvement Capability. Es ist für Automotive-, Industrie- und Labor-CAN-Netze bis 8 Mbit/s gedacht.
Linux-Integration
Das Board nutzt die Linux-Treiberfamilie MCP251xFD. Der BE-IIS-Installer enthält den Treiber-Build und die produktspezifischen Device-Tree-Overlays. Nach dem Aktivieren steht der Controller über das Standard-Subsystem SocketCAN bereit.
CAN-FD-Beispiel
cd ~/be-iis-installer/products/BE-IIS-HPP-CAN-FD-SIC-REVB
./scripts/config_7M_can.sh beiis-can0
./scripts/canperf.py tx -i beiis-can0 --size 64 --time 10
Auf dem Empfänger:
./scripts/canperf.py rx -i beiis-can0
Busabschluss und CAN-FD-Timing müssen zu allen Teilnehmern passen.
CAN über 10BASE-T1S
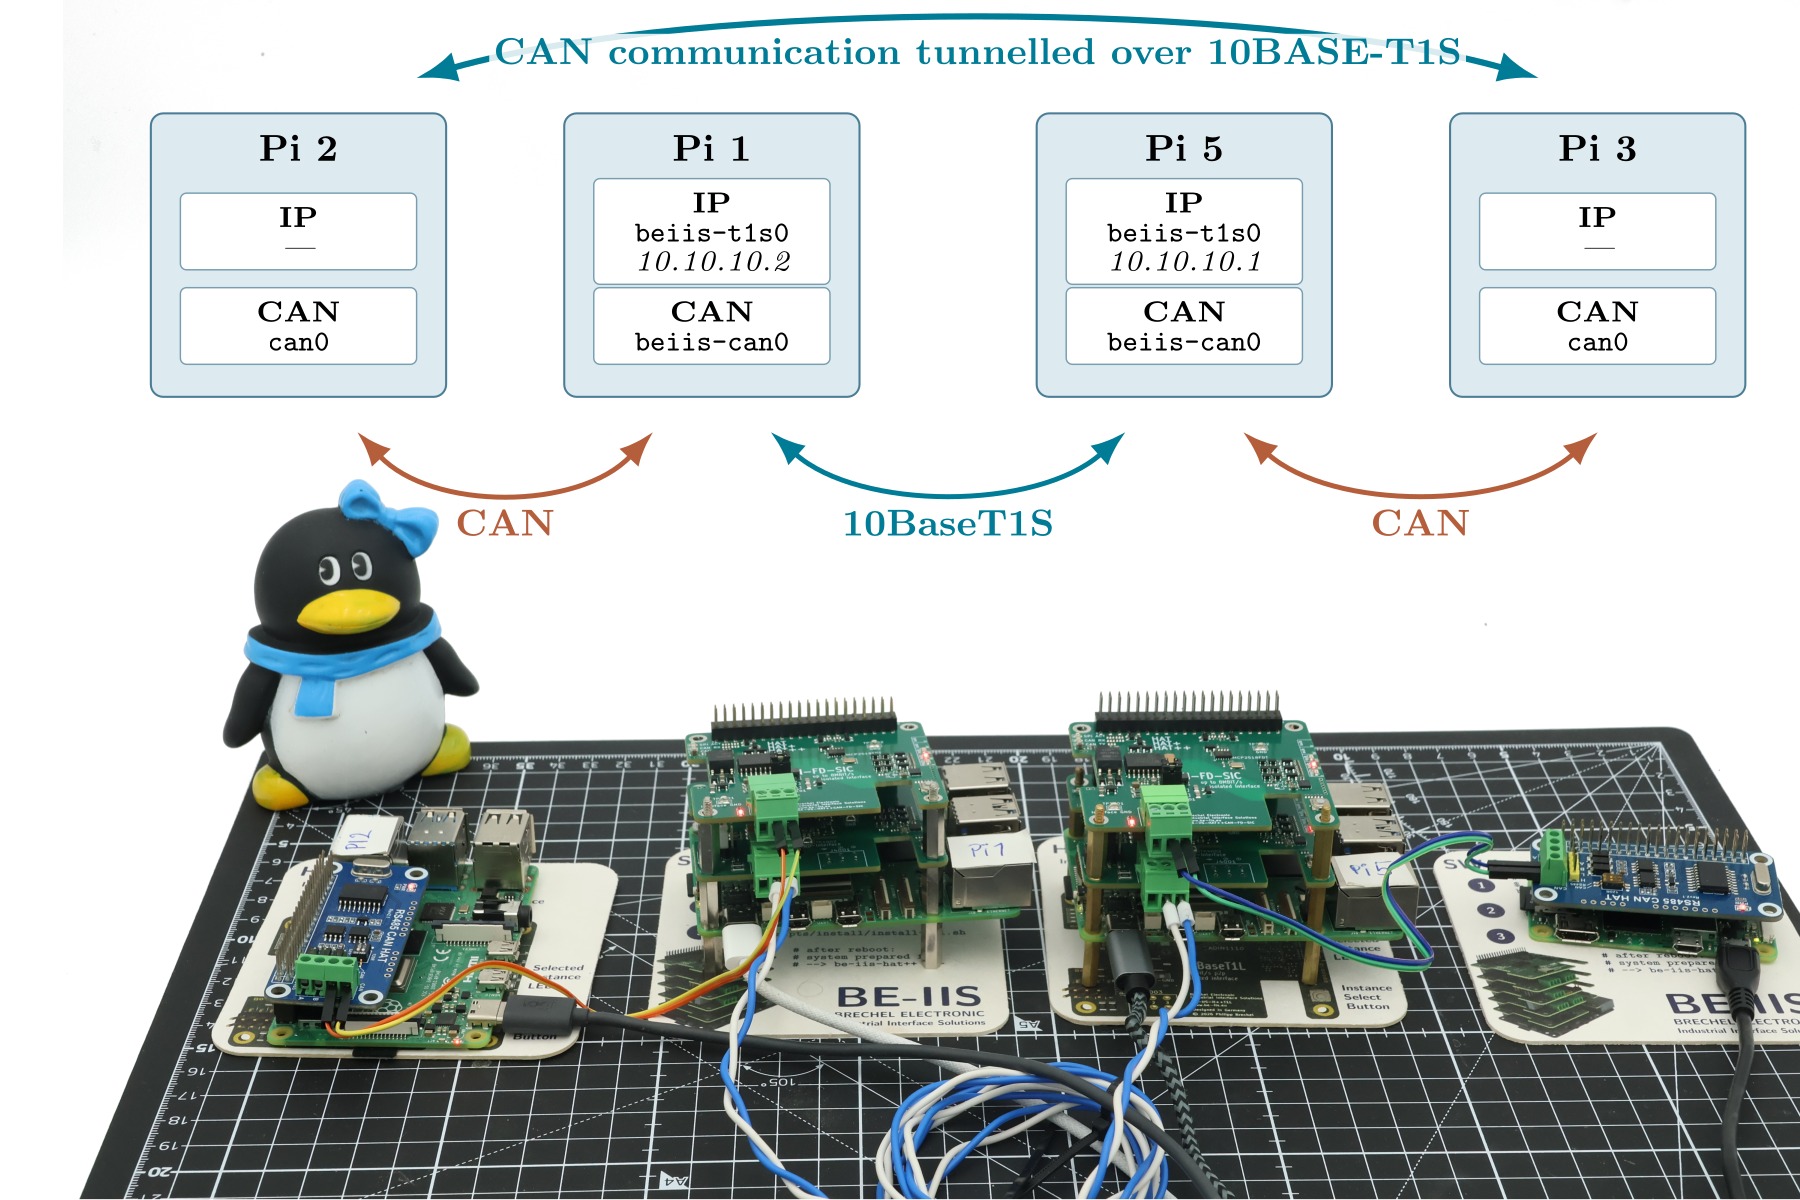
Die CAN-over-TCP-Bridge transportiert Classical CAN und CAN FD zwischen zwei SocketCAN-Interfaces über die IP-Verbindung. Standardmäßig wird TCP-Port 29536 verwendet.
cd ~/be-iis-installer/examples/can-gateway/can-tcp-bridge
./can_tcp_bridge.py 10.10.10.2 beiis-can0
./can_tcp_bridge.py 10.10.10.1 beiis-can0
Die Befehle werden auf getrennten Raspberry Pis ausgeführt. CAN-TCP-Bridge-Quellcode.